TP 2 — Recevoir des ordres
Objectifs
s’abonner à un topic, et réagir aux messages reçus avec un exécuteur (executor) ;
publier une mesure périodique et horodatée, avec un timer ROS ;
survivre à une coupure de l’agent : détecter la perte de liaison, puis recréer le nœud.
Durée indicative : deux séances de 3 h. Prérequis : TP 1 — Premier nœud micro-ROS, dont on reprend le projet, et TP 7 — Le bus I²C : température, accéléromètre et gyroscope.
Ce qu’il faut savoir
L’exécuteur
Pour publier, il suffit d’appeler rcl_publish. Pour recevoir, il faut
que quelqu’un regarde régulièrement si des messages sont arrivés, et appelle
la bonne fonction : c’est le rôle de l”exécuteur. On lui confie des
abonnements, des timers, des services, chacun avec sa fonction de rappel
(callback) ; puis on l’appelle en boucle :
rclc_executor_spin_some(&executor, RCL_MS_TO_NS(10));
Cet appel attend au plus 10 ms qu’il se passe quelque chose, exécute les rappels concernés, et rend la main. Les rappels s’exécutent donc dans la tâche qui appelle l’exécuteur, jamais dans une interruption.
À sa création, l’exécuteur reçoit le nombre d’éléments qu’il gérera : un
de plus que prévu, et rclc_executor_add_* échoue.
Les timers ROS
Un timer ROS appelle une fonction à intervalle régulier, depuis l’exécuteur. C’est la façon habituelle, dans ROS, de publier une mesure périodique.
L’heure
Un message de capteur porte un horodatage (header.stamp), pour qu’on
sache quand la mesure a été faite, et la comparer aux autres. La carte n’a
pas l’heure du PC : rmw_uros_sync_session la demande à l’agent, puis
rmw_uros_epoch_nanos() donne l’heure courante, en nanosecondes, sur
l’horloge du PC.
La liaison peut tomber
Si l’agent s’arrête, la session de la carte est perdue : même quand il
revient, il ne connaît plus ses topics. Le programme doit le détecter, en
interrogeant l’agent régulièrement (rmw_uros_ping_agent), et tout
recréer. Le firmware du robot le fait, et se relance de lui-même quand le
Raspberry Pi redémarre.
Étape 1 — Commander les LED
Ajoutez au nœud un abonné au topic
leds, de typestd_msgs/msg/UInt8: le bit 0 commande LED_1, …, le bit 3 LED_4. (Pour ne pas mélanger, LED_1 ne sert plus à montrer l’attente de l’agent : utilisez LED_4.)Créez un exécuteur à un élément, ajoutez-y l’abonnement avec sa fonction de rappel, et appelez
rclc_executor_spin_somedans la boucle de la tâche :static void leds_cb(const void *msgin) { const std_msgs__msg__UInt8 *m = (const std_msgs__msg__UInt8 *)msgin; HAL_GPIO_WritePin(LED_1_GPIO_Port, LED_1_Pin, (m->data & 1u) ? GPIO_PIN_SET : GPIO_PIN_RESET); /* ... LED_2 a LED_4 ... */ } rclc_executor_init(&executor, &support.context, 1, &allocator); rclc_executor_add_subscription(&executor, &sub_leds, &msg_leds, &leds_cb, ON_NEW_DATA);
Depuis le PC :
ros2 topic pub --once /tp/leds std_msgs/msg/UInt8 "{data: 5}"
Questions
Quelles LED s’allument avec
data: 5? avecdata: 10?Retirez l’appel à
rclc_executor_spin_some. Les messages arrivent-ils encore jusqu’à la carte ? Les LED changent-elles ?Publiez sans
--once, à 50 Hz (-r 50). La carte suit-elle ? Mesurez, et comparez à la cadence de la boucle de la tâche.
Solution de l’étape 1
#include <std_msgs/msg/u_int8.h>

static rcl_subscription_t     sub_leds;
static std_msgs__msg__UInt8   msg_leds;      /* rempli par l'exécuteur */
static rclc_executor_t        executor;

static void set_led(GPIO_TypeDef *port, uint16_t pin, uint32_t on)
{
    HAL_GPIO_WritePin(port, pin, on ? GPIO_PIN_SET : GPIO_PIN_RESET);
}

static void leds_cb(const void *msgin)
{
    const std_msgs__msg__UInt8 *m = (const std_msgs__msg__UInt8 *)msgin;

    set_led(LED_1_GPIO_Port, LED_1_Pin, m->data & 0x1u);
    set_led(LED_2_GPIO_Port, LED_2_Pin, m->data & 0x2u);
    set_led(LED_3_GPIO_Port, LED_3_Pin, m->data & 0x4u);
    /* LED_4 sert d'indicateur de liaison dans ce TP */
}
après la création du nœud :
rclc_subscription_init_default(&sub_leds, &node,
    ROSIDL_GET_MSG_TYPE_SUPPORT(std_msgs, msg, UInt8), "leds");
executor = rclc_executor_get_zero_initialized_executor();
rclc_executor_init(&executor, &support.context, 1, &allocator);
rclc_executor_add_subscription(&executor, &sub_leds, &msg_leds,
                               &leds_cb, ON_NEW_DATA);
et dans la boucle de la tâche :
rclc_executor_spin_some(&executor, RCL_MS_TO_NS(10));
Le message de réception est static. L’exécuteur y copie chaque message reçu, puis appelle le rappel avec son adresse : le message doit exister aussi longtemps que l’abonnement. Une variable locale d’une fonction déjà terminée serait une erreur grave.
ON_NEW_DATA : le rappel n’est appelé que lorsqu’un nouveau message
est arrivé (l’autre mode, ALWAYS, l’appelle à chaque tour, avec ou sans
message).
Le rappel s’exécute dans la tâche, celle qui appelle
rclc_executor_spin_some : pas dans une interruption. On peut donc y
appeler des fonctions de la HAL qui attendent, mais tout ce temps retarde
les autres rappels.
Réponses aux questions 1 à 3
1. Les LED. data: 5 = 0b0101 : bits 0 et 2, donc LED_1 et LED_3.
data: 10 = 0b1010 : bits 1 et 3, donc LED_2, et LED_4 si on
l’applique (dans la solution, LED_4 est réservée à l’état de la liaison).
Un octet porte ainsi l’état de huit sorties : c’est un masque de bits.
2. Sans spin_some. Les octets arrivent quand même jusqu’à la
carte : l’agent les envoie, le DMA les range dans le tampon du transport.
Mais personne ne les traite : c’est rclc_executor_spin_some qui lit
le transport, décode les messages et appelle les rappels. Sans lui, rien ne
se passe, et le tampon finit par déborder. Un nœud micro-ROS qui reçoit
doit faire tourner son exécuteur régulièrement.
3. À 50 Hz. La carte suit sans difficulté : l’exécuteur tourne à chaque
tour de boucle (au plus 10 ms d’attente), soit plus de 100 fois par
seconde. On peut le vérifier en publiant un compteur dont on regarde les
bits, ou en mesurant la cadence d’un écho. Les limites apparaissent plus
haut : la liaison à 115 200 bit/s (chaque message fait quelques dizaines
d’octets avec l’encapsulation XRCE, soit 3 à 5 ms), et l”historique du
client (RMW_UXRCE_MAX_HISTORY, 4 messages par défaut). Au-delà, les
messages s’accumulent, arrivent en retard, puis certains sont perdus,
sans que l’émetteur en soit prévenu.
Étape 2 — Une mesure horodatée
Ajoutez I2C2 (PB10/PB11) au projet, et la lecture du TMP102 du TP 7 de la partie 1.
Après la création du nœud, synchronisez l’heure :
rmw_uros_sync_session(1000).Créez un éditeur
temperature, de typesensor_msgs/msg/Temperature, et un timer ROS d’une seconde. Dans son rappel : lisez la température, remplissez le message, publiez-le.int64_t ns = rmw_uros_epoch_nanos(); msg.header.stamp.sec = (int32_t)(ns / 1000000000); msg.header.stamp.nanosec = (uint32_t)(ns % 1000000000); msg.temperature = t_mC / 1000.0; msg.variance = 0.0;
Le champ
header.frame_idest une chaîne : micro-ROS n’alloue rien, c’est à vous de fournir la mémoire.static char frame[] = "ratbot_lab_board"; msg.header.frame_id.data = frame; msg.header.frame_id.size = strlen(frame); msg.header.frame_id.capacity = sizeof frame;
Le timer est un élément de plus pour l’exécuteur : deux éléments.
Côté PC : ros2 topic echo /tp/temperature, et comparez header.stamp
avec date +%s.
Questions
L’horodatage est-il cohérent avec l’heure du PC ? Que vaudrait-il sans
rmw_uros_sync_session?Le rappel du timer lit le TMP102 en I²C. Combien de temps bloque-t-il l’exécuteur ? Quelle conséquence pour les messages
leds?
Solution de l’étape 2
#include <string.h>
#include <sensor_msgs/msg/temperature.h>

static rcl_publisher_t                pub_temp;
static rcl_timer_t                    timer_temp;
static sensor_msgs__msg__Temperature  msg_temp;
static char frame[] = "ratbot_lab_board";

static void temp_cb(rcl_timer_t *timer, int64_t last_call_time)
{
    int32_t t_mC;
    int64_t ns;

    (void)last_call_time;
    if ((timer == NULL) || !tmp102_temp_mC(&t_mC)) { return; }

    ns = rmw_uros_epoch_nanos();                        /* heure de l'agent */
    msg_temp.header.stamp.sec     = (int32_t)(ns / 1000000000);
    msg_temp.header.stamp.nanosec = (uint32_t)(ns % 1000000000);
    msg_temp.temperature          = (double)t_mC / 1000.0;
    msg_temp.variance             = 0.0;                /* 0 : inconnue */
    (void)rcl_publish(&pub_temp, &msg_temp, NULL);
}
après la création du nœud :
(void)rmw_uros_sync_session(1000);                      /* demande l'heure */
rclc_publisher_init_default(&pub_temp, &node,
    ROSIDL_GET_MSG_TYPE_SUPPORT(sensor_msgs, msg, Temperature), "temperature");
rclc_timer_init_default(&timer_temp, &support, RCL_MS_TO_NS(1000), temp_cb);
rclc_executor_init(&executor, &support.context, 2, &allocator);   /* 2 éléments */
rclc_executor_add_subscription(/* … comme à l'étape 1 … */);
rclc_executor_add_timer(&executor, &timer_temp);
et une fois, avant la boucle :
msg_temp.header.frame_id.data     = frame;
msg_temp.header.frame_id.size     = strlen(frame);
msg_temp.header.frame_id.capacity = sizeof frame;
Les chaînes de micro-ROS. Un champ string d’un message est une
structure à trois membres : un pointeur vers les caractères, la longueur
utile, et la capacité de la mémoire pointée. micro-ROS ne fait aucune
allocation pour les messages : c’est au programme de fournir la mémoire,
ici un tableau static. Pour un message reçu contenant une chaîne,
il faut de même préparer un tampon assez grand avant de le recevoir.
Le timer et l’exécuteur. Le timer ROS n’a pas d’interruption à lui :
à chaque spin_some, l’exécuteur regarde si son échéance est passée, et
appelle le rappel. Sa précision dépend donc de la cadence de la boucle (ici
10 ms au pire).
frame_id nomme le repère de la mesure : pour une température, peu importe ; pour un capteur de distance ou une centrale, c’est ce qui permet à ROS de savoir où et dans quel sens il est monté sur le robot.
Réponses aux questions 4 et 5
4. L’horodatage. Il est cohérent avec date +%s à quelques
millisecondes près. rmw_uros_sync_session échange des messages avec
l’agent, mesure le temps aller-retour, et calcule l”écart entre
l’horloge de la carte et celle du PC (comme le protocole NTP, en plus
simple). rmw_uros_epoch_nanos renvoie ensuite l’heure locale corrigée de
cet écart.
Sans synchronisation, rmw_uros_epoch_nanos renvoie 0, ou le temps
depuis le démarrage de la carte : des dates en 1970. Les messages sont
alors incomparables avec ceux des autres machines : un filtre qui
fusionne cette mesure avec d’autres la rejetterait, ou pire, l’utiliserait
au mauvais moment. Le firmware du robot resynchronise régulièrement, car
les deux horloges dérivent l’une par rapport à l’autre.
5. Le rappel bloque l’exécuteur. Environ 0,4 ms à 100 kHz pour lire
le TMP102 : l’exécuteur ne fait rien d’autre pendant ce temps, et un
message leds arrivé entre-temps attend. Ici, c’est négligeable. Mais un
rappel lent (un capteur lent, un HAL_Delay, un calcul) retarde tous
les autres : les rappels d’un exécuteur s’exécutent l’un après
l’autre. Pour un capteur lent, on fait la lecture dans une autre tâche
FreeRTOS, et le rappel ne fait que publier la dernière valeur.
Étape 3 — Survivre à une coupure
Organisez la tâche comme une machine à états :
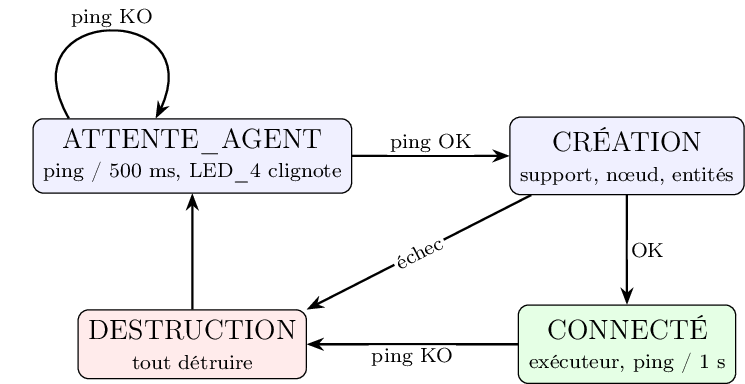
La tâche micro-ROS comme machine à états : elle survit à la perte de l’agent.
ATTENTE_AGENT : ping toutes les 500 ms, LED_4 clignote ;
CREATION : support, nœud, éditeurs, abonné, timer, exécuteur ; en cas d’échec, tout détruire et revenir à l’attente ;
CONNECTE : l’exécuteur tourne ; une fois par seconde, un ping court (
rmw_uros_ping_agent(100, 1)) vérifie que l’agent répond toujours ;DESTRUCTION : détruire chaque entité (
rcl_publisher_fini,rcl_subscription_fini,rcl_timer_fini,rclc_executor_fini,rcl_node_fini,rclc_support_fini), puis revenir à l’attente.
Avant de détruire, réglez à zéro le délai d’attente de l’agent, sans quoi chaque destruction attend une réponse qui ne viendra pas :
rmw_context_t *ctx = rcl_context_get_rmw_context(&support.context);
(void)rmw_uros_set_context_entity_destroy_session_timeout(ctx, 0);
Arrêtez l’agent, attendez, relancez-le : la carte doit revenir seule.
Questions
Combien de temps faut-il à la carte pour revenir après le retour de l’agent ? Qu’est-ce qui fixe ce délai ?
Pourquoi tout détruire, plutôt que de recréer seulement ce qui manque ?
Pendant la coupure, que doivent faire les LED commandées par
/tp/leds? Que fait votre programme ? (Le robot, lui, arrête ses moteurs une demi-seconde après la dernière commande reçue.)
Solution de l’étape 3
La machine à états de la tâche :
typedef enum { WAITING_AGENT, CREATING, CONNECTED, DESTROYING } link_state_t;

link_state_t state = WAITING_AGENT;
uint32_t     last_ping = 0u;

for (;;)
{
    switch (state)
    {
    case WAITING_AGENT:
        HAL_GPIO_TogglePin(LED_4_GPIO_Port, LED_4_Pin);
        if (rmw_uros_ping_agent(100, 1) == RMW_RET_OK) { state = CREATING; }
        else                                            { osDelay(500); }
        break;

    case CREATING:
        if (create_entities())                    /* tout ce qu'on créait avant */
        {
            HAL_GPIO_WritePin(LED_4_GPIO_Port, LED_4_Pin, GPIO_PIN_SET);
            last_ping = osKernelGetTickCount();
            state = CONNECTED;
        }
        else { state = DESTROYING; }              /* échec : tout défaire */
        break;

    case CONNECTED:
        (void)rclc_executor_spin_some(&executor, RCL_MS_TO_NS(10));
        if (osKernelGetTickCount() - last_ping >= 1000u)
        {
            last_ping = osKernelGetTickCount();
            if (rmw_uros_ping_agent(100, 1) != RMW_RET_OK) { state = DESTROYING; }
        }
        break;

    case DESTROYING:
    default:
        destroy_entities();
        HAL_GPIO_WritePin(LED_4_GPIO_Port, LED_4_Pin, GPIO_PIN_RESET);
        state = WAITING_AGENT;
        break;
    }
}
et la destruction :
#define IGNORE_RET(call)  do { rcl_ret_t ignored_ = (call); (void)ignored_; } while (0)

static void destroy_entities(void)
{
    rmw_context_t *ctx = rcl_context_get_rmw_context(&support.context);

    if (ctx != NULL)        /* NULL si la création a échoué avant le support */
    {
        (void)rmw_uros_set_context_entity_destroy_session_timeout(ctx, 0);
    }
    IGNORE_RET(rcl_publisher_fini(&pub_temp, &node));
    IGNORE_RET(rcl_subscription_fini(&sub_leds, &node));
    IGNORE_RET(rcl_timer_fini(&timer_temp));
    IGNORE_RET(rclc_executor_fini(&executor));
    IGNORE_RET(rcl_node_fini(&node));
    IGNORE_RET(rclc_support_fini(&support));
}
Pourquoi une machine à états. La liaison a quatre situations bien distinctes, chacune avec son comportement : attendre, construire, travailler, démolir. Les écrire comme des états, avec des transitions explicites, rend le comportement lisible et complet : on voit tout de suite ce qui se passe en cas d’échec à chaque étape. C’est la structure du firmware du robot, qui se reconnecte seul quand le Raspberry Pi redémarre.
Le délai de destruction à zéro. Normalement, détruire une entité envoie une demande à l’agent et attend sa confirmation. L’agent étant parti, chaque destruction attendrait son délai complet : plusieurs secondes perdues. Le délai à zéro dit : « détruis localement, sans attendre de réponse ».
IGNORE_RET. Les fonctions de rcl sont marquées « ne pas ignorer le
résultat » (warn_unused_result), et GCC refuse le simple (void). Ici,
les erreurs sont attendues (la session est morte) : la macro rend
l’intention explicite.
Réponses aux questions 6 à 8
6. Le délai de retour. Il se compose de l’attente du prochain ping (jusqu’à 0,5 s), puis de la création des entités : chacune demande un échange avec l’agent, qui crée l’entité DDS correspondante. À 115 200 bit/s, avec un nœud, deux éditeurs, un abonné, compter une à deux secondes. Le délai dépend de la cadence du ping d’attente et du nombre d’entités. La détection de la perte, elle, prend jusqu’à 1 s (la cadence du ping de surveillance).
7. Tout détruire. Un agent relancé a perdu toute la session : il ne connaît plus aucune entité de la carte. Les structures locales (nœud, éditeurs) font toutes référence à cette session morte, et aucune n’est réutilisable. Recréer « seulement ce qui manque » supposerait de savoir ce que l’agent connaît encore : rien. Tout détruire et tout recréer est le seul état sûr, et c’est aussi le plus simple : une seule fonction de création, une seule de destruction.
8. Les LED pendant la coupure. En bonne logique, elles devraient revenir à un état sûr (éteintes) : une commande périmée ne doit pas rester appliquée indéfiniment. Ce programme les laisse en l’état : c’est l’objet du troisième exercice. Pour une LED, c’est sans conséquence ; pour un moteur, c’est crucial : un robot dont la liaison tombe pendant qu’il avance doit s”arrêter, pas continuer tout droit. C’est pourquoi la carte du robot coupe ses moteurs une demi-seconde après la dernière commande reçue, quelle qu’en soit la raison.
Tout le code de la correction
taches.c — compilé sans
avertissement contre les en-têtes de micro-ROS Humble, la HAL et FreeRTOS
du firmware RatBot (sans édition de liens ni essai sur carte).
Le fichier contient les inclusions, les déclarations et la fonction de la
tâche micro-ROS, qui remplace le squelette StartDefaultTask généré par
CubeMX. La configuration attendue est rappelée en tête du fichier, et les
réponses aux questions à la fin.
Exercices supplémentaires
Ces exercices n’ont pas de correction.
La couleur : un abonné
rgbde typestd_msgs/msg/ColorRGBAcommande le voyant RGB (TP 2 de la partie 1), composantes entre 0 et 1.La centrale : publiez
sensor_msgs/msg/Imuà 50 Hz (gyroscope et accéléromètre, TP 10 de la partie 2), en best effort (rclc_publisher_init_best_effort), et affichez-la dans RViz.Le chien de garde de commande : si aucun message
ledsn’est arrivé depuis une seconde, éteignez toutes les LED.
Après le TP
La flash externe contient votre programme : réinstallez celui du robot, voir Remettre la carte en état RatBot.